コース進捗 コース目次 48レッスン中 48件を公開中
第0部 読み方ガイド:私たちは何を学ぶのか
第1部 世界モデル:エージェントの頭の中にある実験場
第2部 画面を状態に変える:LeWMのモデル構造
第3部 モデルの抜け道を防ぐ:予測損失とSIGReg
第4部 モデルを行動に使う:潜在空間での計画
第5部 エンジニアリング再現:論文から動くシステムへ
第6部 LeWMは何を学んだのか
第7部 「予測が正確」でも「計画がうまくいかない」のはなぜか
第8部 再現者から研究者へ
付録 数学・実装・再現・査読のための参照資料
まず大きな絵
- いつ?version には公開日があります。
- どこ?system の一 layer を変えます。
- どんな証拠?paper、code、theorem、replication は別物です。
小さなお話:三つの棚を持つ図書館
司書が全 book を一本の縦棚に並べます。昨日の preprint は古い theorem より上にあり、public-code sticker は replication medal に見えます。読者は高さを強さだと勘違いします。
この ledger は独立した三棚、time、system layer、evidence を使います。method definition は primary paper で確認できても experiment は author-reported のままです。theorem は assumption 内で厳密でも、広い empirical evidence ではありません。public author code は検査しやすさを高めますが independent reproduction ではありません。
evidence cutoff は 2026-08-20、Asia/Tokyo です。特記しない日付は arXiv submission/revision date です。ここで確立した唯一の independent reproduction は arXiv:2608.10145v1 が明記する TwoRoom 再実装と protocol です。
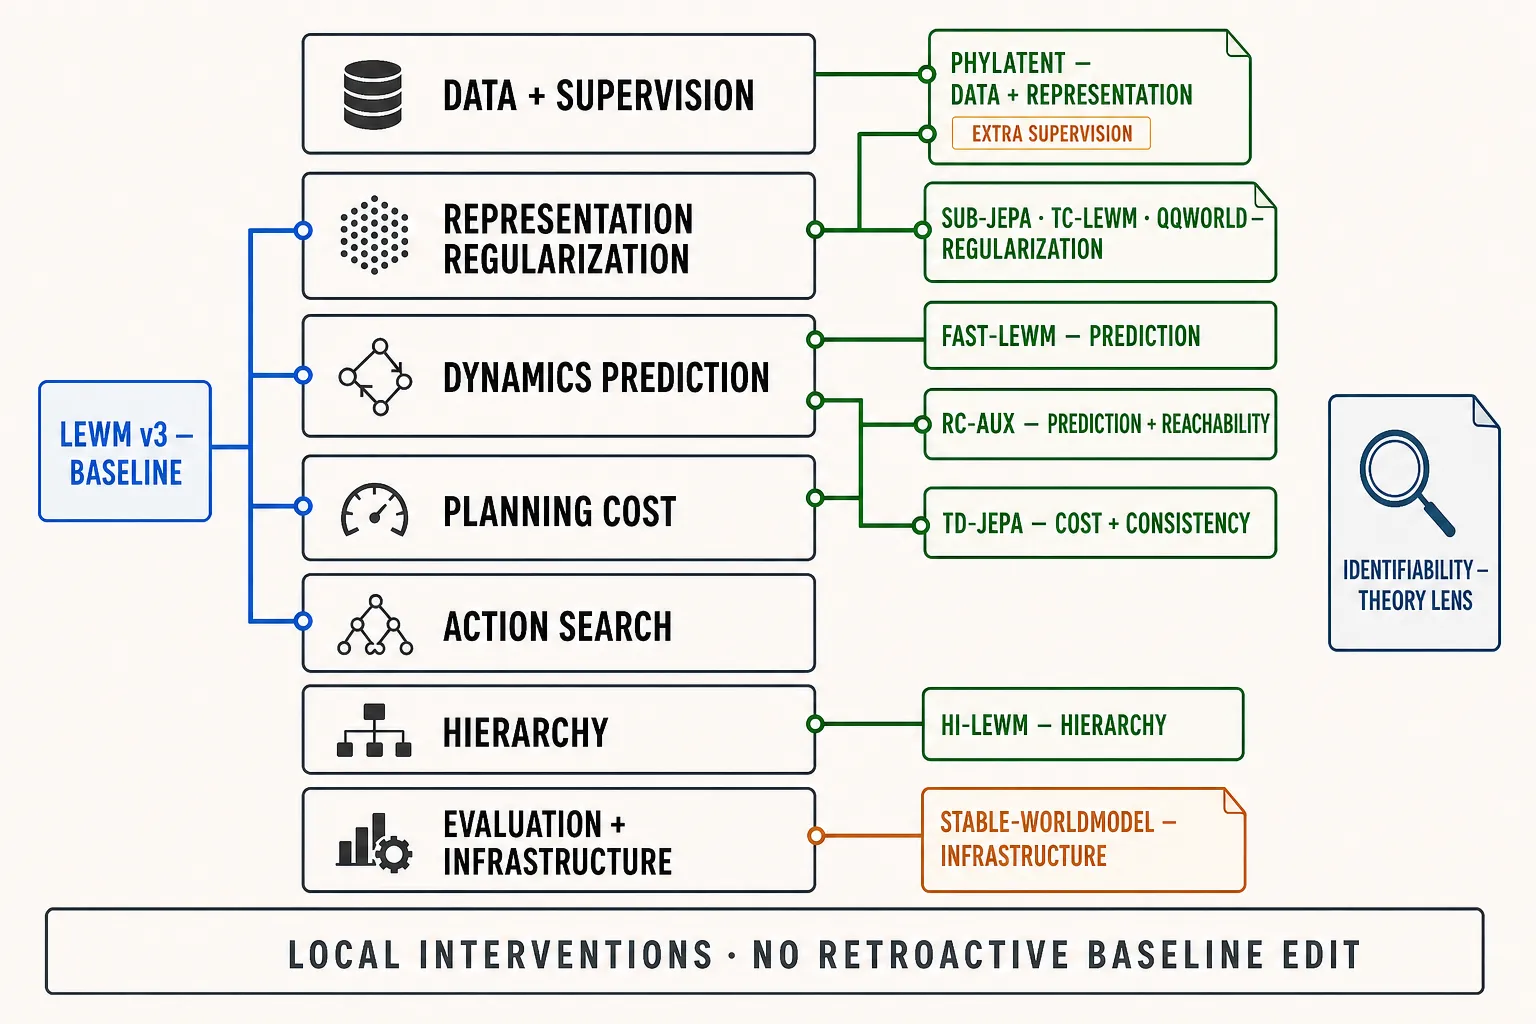
後続 card は一 layer を変えたり head を足したりできます。時間を逆行して original LeWorldModel v3 を描き替えません。
Baseline と theory の anchor
| 公開 version / date | identity と layer | evidence boundary |
|---|---|---|
| LeJEPA v3: v1 2025-11-11、v2 11-12、v3 11-14 | representation objective と SIGReg の動機 | primary method と assumption-bounded theory。public repository はあるがここでは snapshot 未固定。control system でも independent reproduction でもありません |
| LeWorldModel v3: v1 2026-03-13、v2 03-24、v3 06-03 | baseline action-conditioned end-to-end model と latent CEM/MPC | frozen code 8edfeb3、2026-05-22。shared trainable encoder、connected next target、EMA teacher/pretrained visual encoder なし。benchmark outcome は author-reported |
| Passive identifiability v1、2026-05-25 | 指定 passive linear/Gaussian/stationary class の population identifiability | assumption-bounded orthogonal recovery。code de7503f、2026-05-27。full benchmark coverage ではありません |
| Controlled identifiability v2: v1 2026-07-24、v2 07-27 | state-conditioned action excitation を伴う controlled conditional-mean identifiability | assumption-bounded theory。author-linked code 未確認。arbitrary nonlinear/multimodal future の theorem ではありません |
| SIGReg as Variational Free Energy v1、2026-07-15 | constant encoder noise と exact Gaussian enforcement 下の理論解釈 | identifiability ではなく empirical validation は open。finite-minibatch SIGReg は exact enforcement ではありません |
Direct frontier ledger
以下はすべて後続 route で、original v3 に黙って足す部品ではありません。“AR” は実験結果が author-reported、“code” は author-linked implementation を検査できるという意味で、独立 replication ではありません。
| Version / date | changed layer と status |
|---|---|
| RC-aux v1、2026-05-08 | budget-conditioned directed reachability + multi-horizon prediction。AR。code ecb4496、2026-07-02。score は logical oracle ではありません |
| Latent Geometry Beyond Search v2: v1 05-09、v2 06-05 | pretrained LeWM 上の amortized goal-conditioned inverse-dynamics planner。AR の 100–130× と 7/8 comparison は protocol-bound。code 48c45b1 |
| Sub-JEPA v1、2026-05-10 | frozen random orthogonal subspace regularization。AR。code ef945ed、2026-07-27。finite view は topology を保証しません |
| stable-worldmodel v1、2026-05-20 | infrastructure/evaluation layer。code addbab4、2026-08-18。formal release は 2026-06-06 の 0.1.1。infrastructure は fairness を保証しません |
| TRM v1、2026-05-21 | post-hoc horizon-matched trajectory reachability metric。AR。author-linked code 未確認 |
| Subspace-Decomposed JEPA v1、2026-05-29 | progression/content subspace。AR。code 1cc1210 |
| SMWM v1、2026-06-18 | inverse-dynamics regression が Gaussian anti-collapse を置換。AR。code 9d22bcc、2026-06-30 |
| VLWM v1、2026-06-19 | variable-length direct latent prediction。AR の 13% average は seed 3072 と各 (dataset, Δ) の post-hoc best P1/P2/P3。code 未確認 |
| Fast-LeWM v1、2026-06-24 | parallel action-prefix horizon prediction。AR speed は hardware/budget 依存。code 492752d、2026-08-06。multimodal prediction ではありません |
| Hi-LeWM v2: v1 07-14、v2 07-15 | frozen low-level LeWM 上の high-level latent subgoal。AR の support-mismatch failure と conditional gain。code 4bb21a2 + Zenodo |
| Depth-Regularized JEPA v1、2026-07-15 | real agricultural video で depth supervision + training-only capacity。AR offline probe/rollout で online planning ではありません。code 未確認 |
| Temporal-Distance JEPA v2: v1 07-28、v2 07-29 | directed temporal cost + rollout consistency。AR。code b4c17ca。後続 detach choice は v3 を再定義しません |
| TC-LeWM v2: v1 07-29、v2 07-31 | temporally centered SIGReg。AR multi-task LIBERO behavior cloning で baseline MPC ではありません。code 未確認 |
| INTACT v1、2026-07-28 | LeWM task の search-free action interface。AR。code a3a7bf9 |
| QQWorld v1、2026-07-30 | projection 上の quantile matching、optional detached past-sample queue。AR。code 未確認。その queue は v3 target detach ではありません |
| ProWorld v1、2026-08-03 | hindsight progress order、hyperbolic geometry、intermediate cost。detour/backtracking limitation 付き AR。code 未確認 |
| PhyLatent v1、2026-08-06 | simulator-state grounding と diagnostic。AR。code 未確認。stopped-gradient baseline 図で original v3 を定義できません |
| PSG-JEPA v1、2026-08-07 | training-only proprioception/joint-change grounding。AR Mobile ALOHA downstream-policy evidence で v3 MPC/safety ではありません。code 8de96b8、2026-08-14 |
| TwoRoom reproduction v1、2026-08-10 | その TwoRoom 再実装/protocol だけで independent。tinylab efa9e5d。historical 100/150 は v1/v2、current v3 は 25/50 |
| VIScore v2: v1 08-11、v2 08-12 | Veracity、Influence、Sobriety diagnostic。AR。code bbb60fc |
| Objective Is the Bottleneck v1、2026-08-13 | audited checkpoint follow-up。terminal-cost change で offset-100 の一結果が 26%→98%。author analysis かつ TwoRoom/protocol-bound |
| ACPC v1、2026-08-13 | pairwise divergence、Invariance Radius、Separation Rate、planner-cost bound。AR。code 90d4276 |
| Traj-LeWM v1、2026-08-14 | learned goal-conditioned trajectory cost + endpoint score。AR。code 67577fa |
| SCALE v1、2026-08-17 | latent pair distance を privileged state distance と align。AR。code 未確認 |
| AC-MTM v1、2026-08-18 | contrastive inverse-action anti-collapse。informative/observable continuous action 下の AR。code 43c96f6 |
| DA-LeWM v1、2026-08-19 | Plan–Real/CEM-stage rank agreement と decision-alignment objective。AR。code 未確認 |
Neighboring route と border
2024 hierarchical RSSM study は 2024-06-01 公開。“HWM” は教材略称で、正式名でも LeWM variant でもありません。Value-guided JEPA planning は 2025-12-28。Temporal Straightening v3 は 2026-08-11 改訂で、public code 9efb6fd は v3 より前です。Qantara、Branch-JEPA v3、UniJEPA、monotone planning costs、reinforced planning は neighboring route で、LeWM release ではありません。
ContactGuard、Calibrated Predictive Safety、UWM-JEPA、Policy-Guided World Model Planning は、この baseline claim を直接定義・診断しないため direct ledger の外です。除外は scope boundary で、quality judgment ではありません。
catalog を壊してみる
Paper A は public author code と昨日の result、Paper B は明示 assumption を持つ古い theorem、Paper C は別 group が documented protocol で繰り返した result を持ちます。「どれが最も mature?」に単一回答はありません。A は inspectability、B は assumption-bounded proof、C は protocol 内 independent empirical evidence を持ちます。
安全な手順は機械的です。exact claim を特定し、version と changed layer を付け、method definition と outcome を分け、author code と independent reproduction を別記録し、sentence を狭めます。blank code/reproduction field は “cutoff までに未確認” であって “false” ではありません。
証拠レシート
上の paper identity と mechanism は primary-source fact です。experimental outcome は independent と明記した row 以外 author-reported です。theory は assumption 内に留まります。code availability は author result を replication に昇格させません。workshop acceptance、recency、一 benchmark、一 theorem で original v3 を描き替えたり field consensus にしたりできません。
3つのクイック質問
- date、public code、independent reproduction が別 field なのはなぜですか?
- ここで independently reproduced なのはどの一 row で、scope はどれほど狭いですか?
- future update が blank code field を埋める前に、何を記録すべきですか?