课程进度 课程大纲 已发布 48/48 课
第 0 部分——阅读指南:我们究竟要学什么?
第 1 部分——世界模型:智能体内部的沙盒
第 2 部分——把图像变成状态:LeWM 架构
第 3 部分——防止模型作弊:预测损失与 SIGReg
第 4 部分——让模型行动起来:在潜在空间中规划
第 5 部分——工程复现:从论文到可运行系统
第 6 部分——LeWM 究竟学到了什么?
第 7 部分——为什么“预测准确”仍可能“规划很差”
第 8 部分——从复现者到研究者
附录
全局图景
- 看起来很近直尺喜欢穿过墙。
- 取得进展好路线有时要先走远。
- 能否到达规则和预算仍然重要。
一个小故事:走错的机场航站楼
一名旅客朝着玻璃另一侧画出的登机口径直走去。直尺说旅客离目标更近了;旅程却说他被卡住了。真正有用的动作是先离开目标,绕过隔断,经过安检,再从正确的一侧靠近。
TwoRoom 也有同样的教训:要穿过门口,可能必须先增加直线距离。PushT 又增加了多个阶段——建立接触、旋转、重新定位,然后推动——因此两个与目标距离相同的状态,可能有完全相反的未来。“在潜在空间里更近”并不自动意味着“任务完成得更多”。
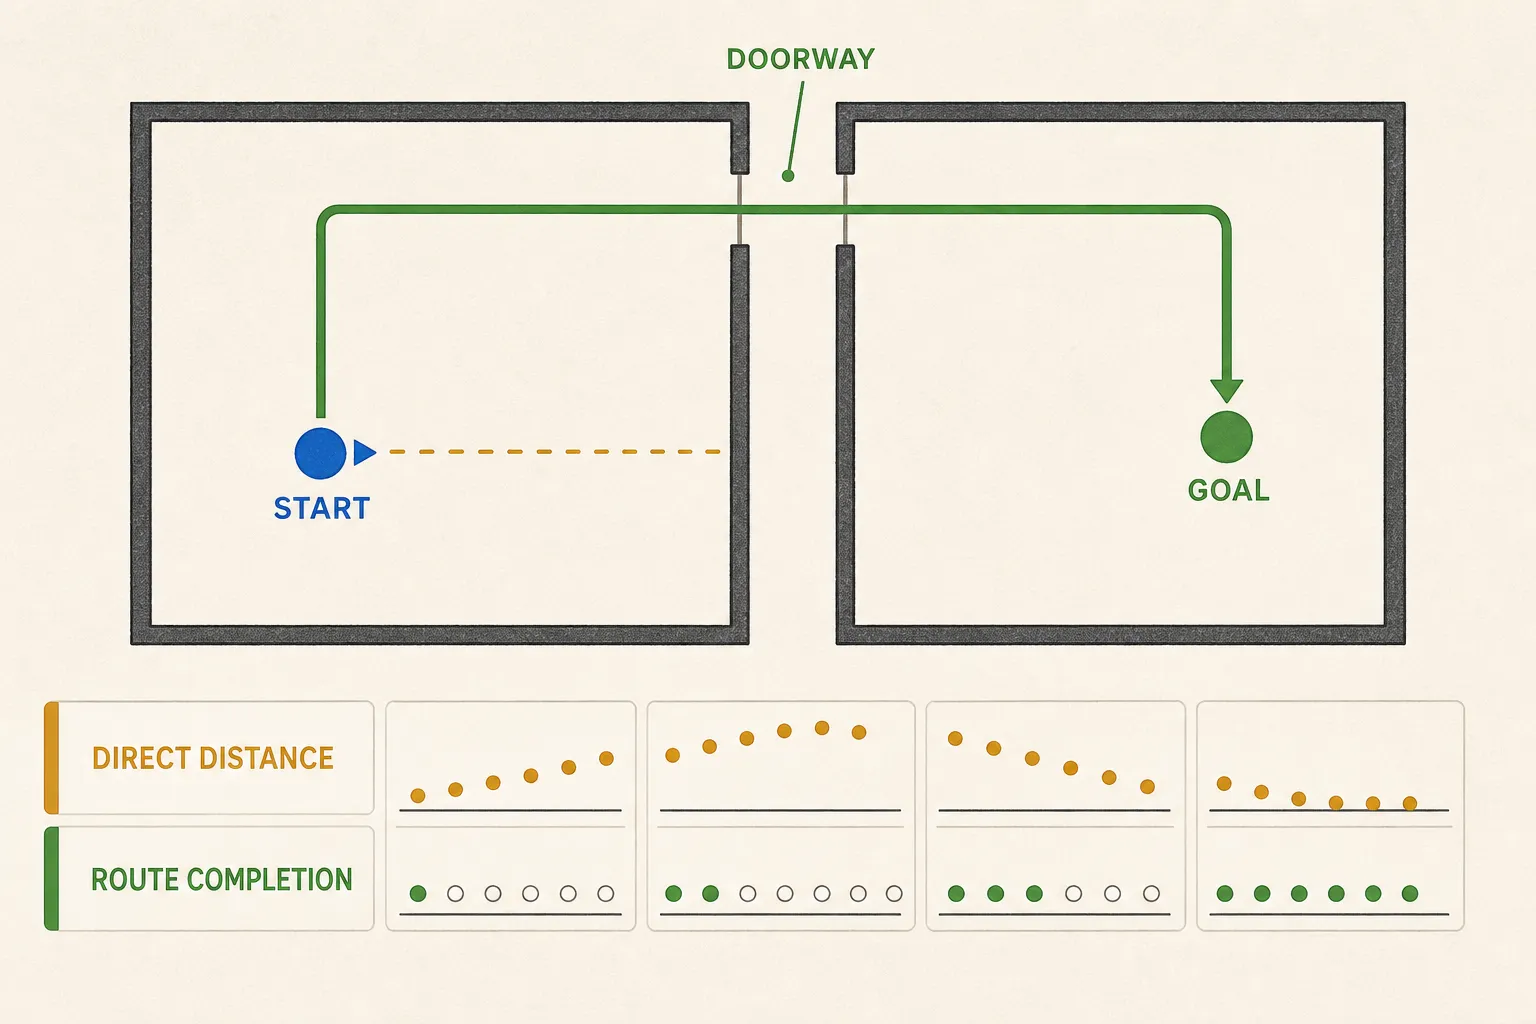
这段绕行将直线接近程度与路线完成程度分开了。它是教学案例,不是对每个任务都存在单调进度尺度的证明。
技术背包
请将下面三个标签分开:
- 距离用某把选定的尺子比较两个点。基线 LeWM 使用预测终点与编码后目标之间的终端平方欧氏距离。
- 进度按照任务的完成程度对状态排序。它相对于原始距离可能不单调,也可能取决于任务阶段。
- 可达性询问:在允许的动作和动力学下,一个状态是否可以到达,通常还要限定有方向的时间或动作预算。
ProWorld v1 是后续方案,不属于原始 LeWM v3。它通过事后回顾的时间对构建弱目标条件排序,使用 Lorentz 模型的双曲潜在空间,并同时评分中间进度和终端进度。双曲空间为分支层级提供了逐渐增长的容量,但几何是归纳偏置——不是对真实世界确实拥有该层级的证明。当轨迹回溯、绕行、切换子目标,或包含空闲片段时,时间顺序也会对进度撒谎。
其他后续方法询问了相邻、但不同的问题:RC-aux 学习预算条件下的有向可达性;Temporal-Distance JEPA 通过滚动一致性和启发式跨轨迹负样本,学习有向时间度量;TRM 是一种事后学习、视界匹配的可达性度量;Traj-LeWM 学习一个目标条件轨迹代价,并将其与终点评分一起使用;SCALE 将潜在点对距离与特权状态距离对齐;DA-LeWM 研究预测的决策排序与实际决策排序之间的一致性。不要混淆它们的监督信号、规划器角色或证据。
尝试推翻这个想法
构造两个终端距离相同的 PushT 状态。在其中一个状态里,推动器以有用的角度稳定接触;在另一个状态里,木块被卡住了。再构造一对 TwoRoom 状态,其中按直尺看更远的那个状态,已经对准了门口。
对每个候选评分问三个问题:哪个状态被排得更近?哪个状态可以在同样的动作预算内到达?哪个状态在一个明确声明的任务阶段上走得更远?如果一种方法只报告一个标量,却默默地替三个问题都给出答案,它就没有通过这一课。
对于类似 ProWorld 的监督,加入包含刻意绕行和回溯的轨迹。如果事后回顾时间把错误的状态标记为“进度更大”,这个粗糙的时间代理指标就遇到了自己的证伪条件。特定任务的阶段标签或许能修好这个基准,但此时必须报告这个额外先验;不要把它重新命名为通用的世界理解。
实验凭据与证据边界
- 基线与方案:LeWorldModel v3,固定代码
8edfeb3;ProWorld v1,发布于 2026-08-03。截止日前未找到 ProWorld 的实现。 - 相关路线:RC-aux v1,代码
ecb4496;Temporal-Distance JEPA v2,代码b4c17ca;TRM v1;Traj-LeWM v1,代码67577fa;SCALE v1;DA-LeWM v1。 - 日期:RC-aux 2026-05-08;TRM 2026-05-21;Temporal-Distance v2 2026-07-29;ProWorld 2026-08-03;Traj-LeWM 2026-08-14;SCALE 2026-08-17;DA-LeWM 2026-08-19。证据截止时间:2026-08-20,Asia/Tokyo。
- 所有这些后续结果均为作者自报;此处并未确立独立复现。允许的措辞是“提出”、“弱时间排序”以及“在其测试设置下”——绝不是“真实进度”、“保证可达性”或“双曲几何证明存在层级”。
三个快问快答
- 远离目标怎样可能反而是真实的进展?
- 可达性声明需要哪些距离本身不需要的信息?
- 哪一个绕行实验可以暴露会误导人的时间进度标签?